《小白看懂遥感》第1篇:图片为什么也是矩阵?
《小白看懂遥感》第1篇:图片为什么也是矩阵?
ytkz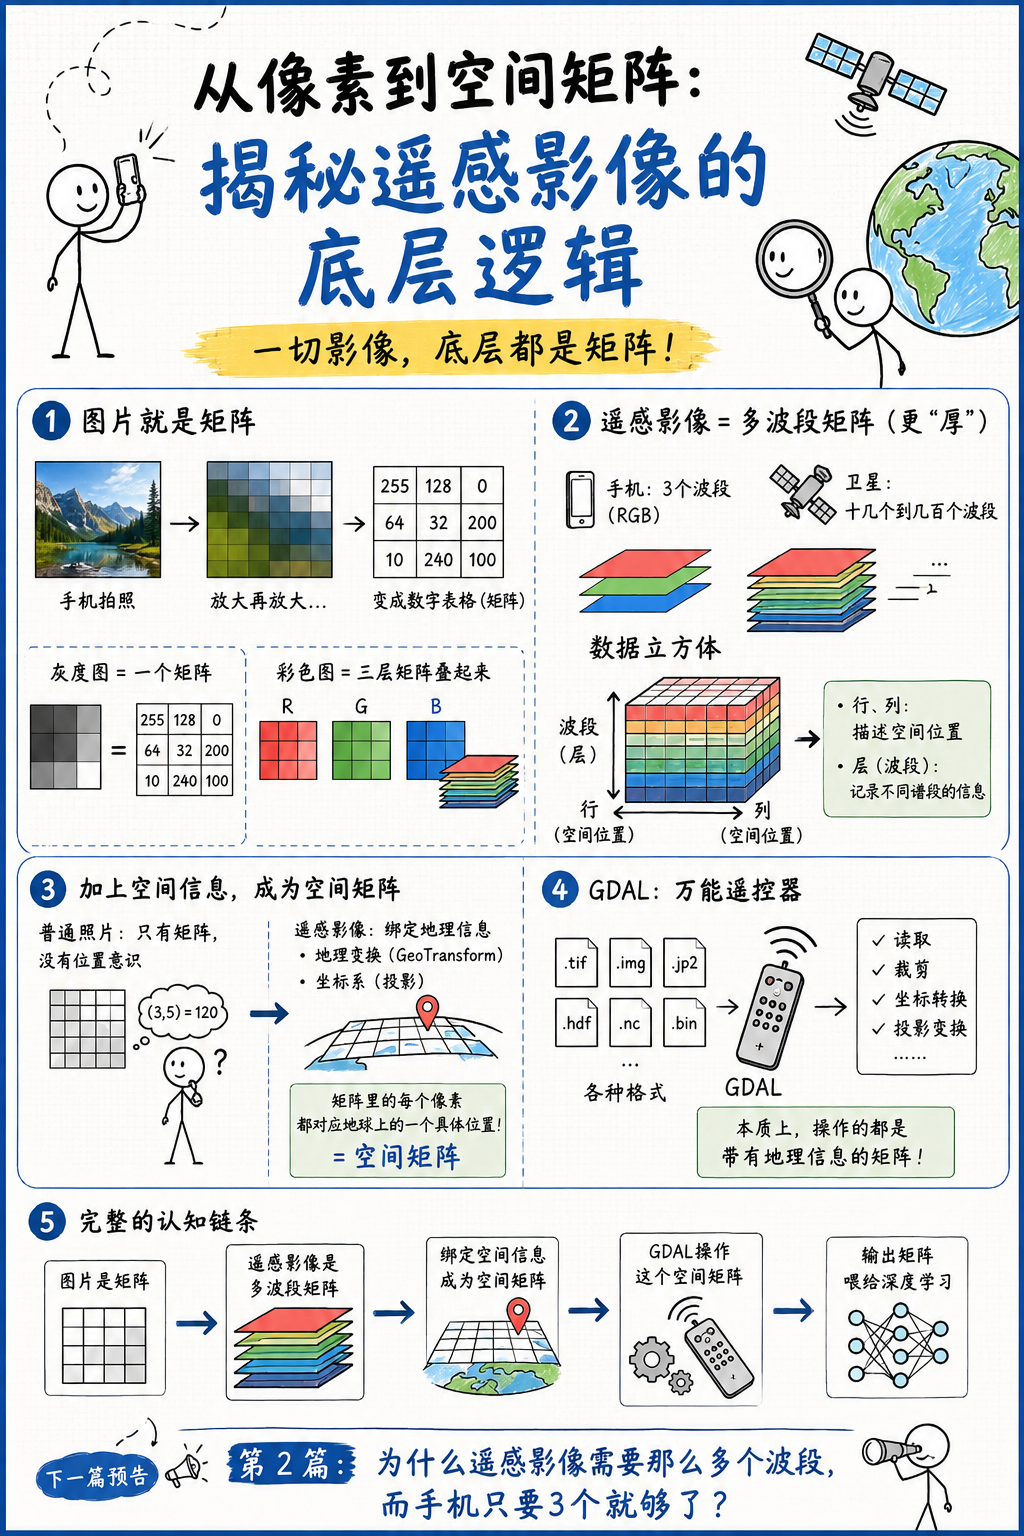
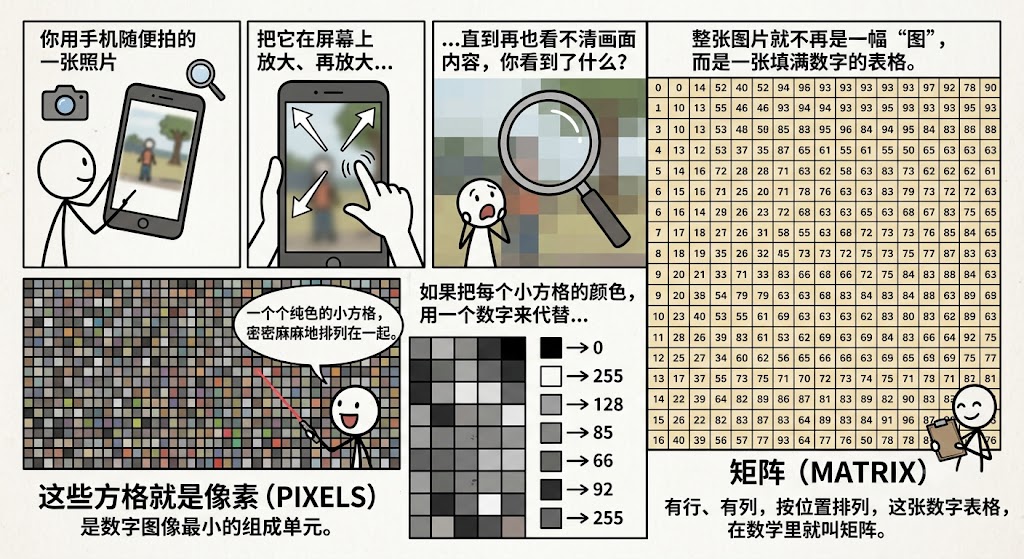
让我们从最简单的东西开始:你用手机随便拍的一张照片。
把它在屏幕上放大、再放大,直到再也看不清画面内容,你看到了什么?
一个个纯色的小方格,密密麻麻地排列在一起。
这些方格就是像素,是数字图像最小的组成单元。
如果把每个小方格的颜色,用一个数字来代替。比如纯黑是 0,纯白是 255,中间灰就取一个中间值。那么整张图片就不再是一幅“图”,而是一张填满数字的表格。
有行、有列,按位置排列,这张数字表格,在数学里就叫矩阵。
一张灰度图,就是一个矩阵。
例如一张 3×3 像素的灰度图,它的矩阵可能是:
[ 255, 128,  0  ]
[  64,  32, 200 ]
[  10, 240, 100 ]
你看,画面的明暗、层次,其实就是这些数字的大小在起作用。
彩色图片也并没有更高深。
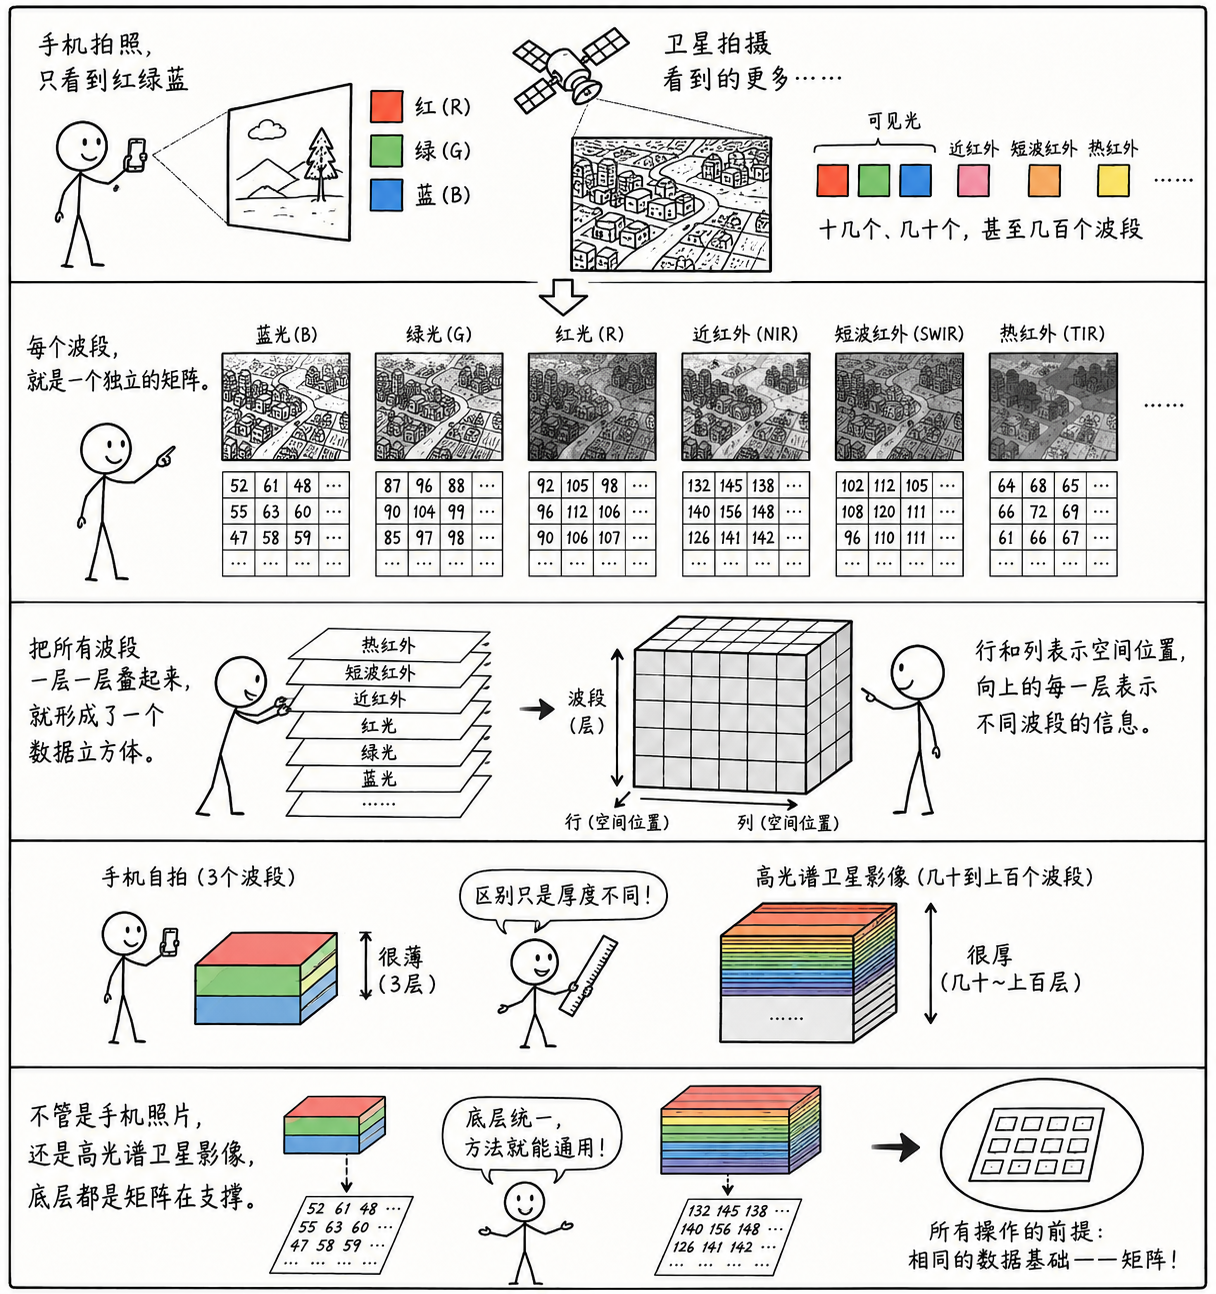
一张彩色图,只不过每个像素需要 3 个数字,分别控制红、绿、蓝三种颜色的强度。于是你得到了三个同样大小的矩阵。一个记红色,一个记绿色,一个记蓝色。把它们叠在一起,就是彩色图像。
数学家喜欢把这种叠在一起的矩阵叫张量,但我们暂时只需要知道:彩色图 = 三层矩阵叠起来。
遥感影像,本质上和手机照片没区别,只是更“厚”一些。
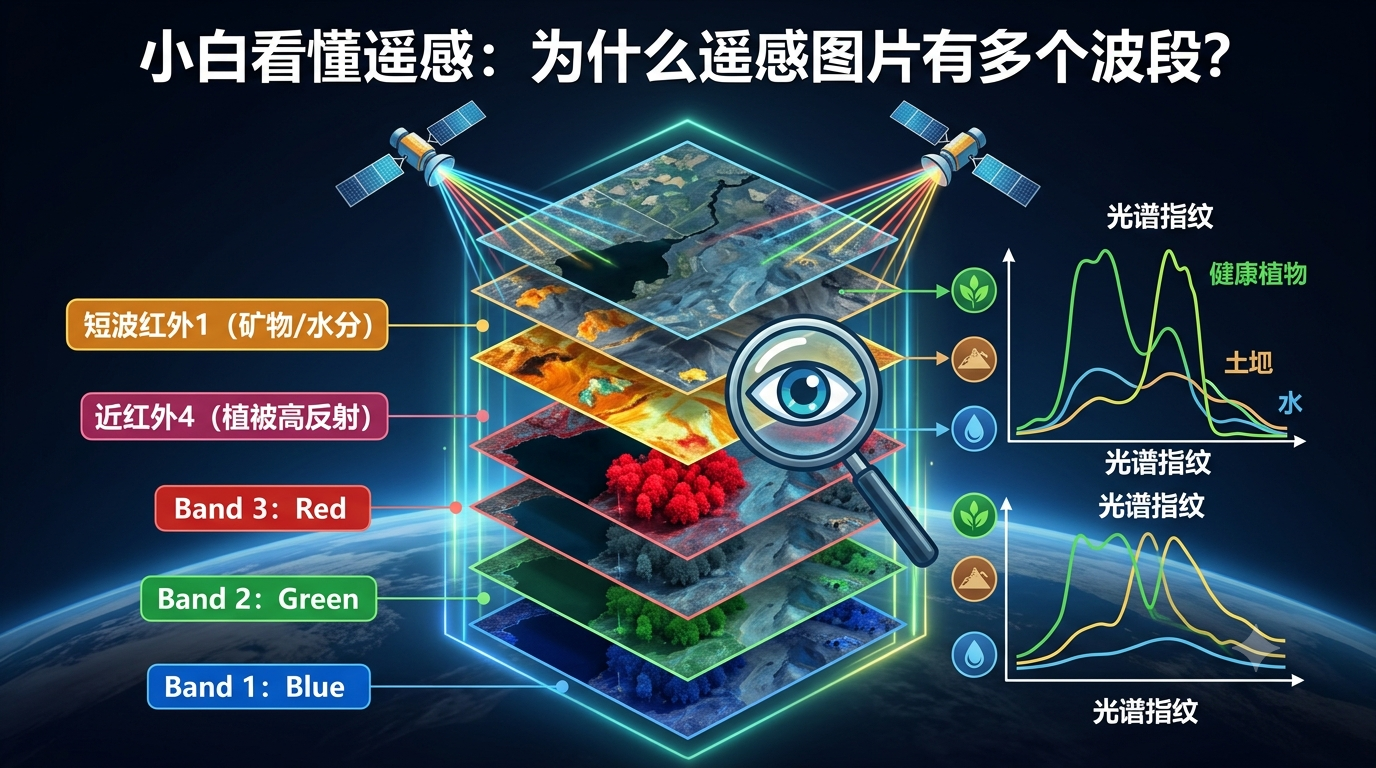
手机只拍红绿蓝 3 个波段,卫星却会拍很多波段——近红外、短波红外、热红外……可能十几个、几十个,甚至几百个。
每个波段,就是一个独立的矩阵。
于是,遥感影像就变成了由许多矩阵堆叠而成的“数据立方体”:
- 行、列描述空间位置;
- 层(波段)记录不同谱段的信息。
所以,不管你面对的是手机自拍,还是一幅高光谱卫星影像,底层全是矩阵在支撑。 这层底层的统一性,正是后面一切操作的前提。
那“空间”又是怎么加上去的?
普通照片的矩阵只知道“第 3 行第 5 列的数字是 120”,但它不知道这个像素对应地球表面的哪一点。它没有位置意识。
遥感影像的特殊之处,在于给这个矩阵绑定了另一套数据——它记录了一种转换规则,能把矩阵的行列号,换算成真实的地理坐标。这套规则就叫地理变换(GeoTransform),而且还捎带了一个坐标系说明(投影是什么)。
一旦有了这些,这个矩阵就再也不是一堆无根的数字了。它成了一个空间矩阵:矩阵里的每一个数值,都对应着地球上的一个具体位置。
这就是GIS里栅格数据的本质:带有地理坐标的矩阵。
现在,我们回头再看之前那个比喻。
GDAL 是万能遥控器。
它面对的,就是这些五花八门格式背后那个共同的东西:带有地理信息的矩阵。
它知道怎么读取、怎么裁剪、怎么转换坐标系,就是因为所有影像在它眼里,都是同一套数据结构。
而且,这个矩阵结构,恰好也是深度学习模型(卷积神经网络)的输入格式。
它吃进去的,正是高×宽×波段的多维矩阵。
所以,整个认知的链条,就能顺畅地串起来了:
图片是矩阵 → 遥感影像是多波段矩阵 → 绑定空间信息成为空间矩阵 → GDAL 操作这个空间矩阵 → 输出矩阵喂给深度学习。
现在,我们聊完了最基本的“矩阵”,下一步就自然而然会问:为什么遥感影像需要那么多个波段,而手机只要 3 个就够了?
这就是我们下一篇要聊的话题——第 2 篇:《为什么遥感图片有多个波段?》。